Konverteringer: Design assistansesystemet
Kombinasjonen av aerodynamisk effektivitet og moderat, momentstyrt elektrisk assistanse gir ett av de mest energieffektive personkjøretøyene som noensinne er bygget. Suksess avhenger av å behandle motormoment, batteriplassering, bremsevarme og cellebeskyttelse som ett samlet system, og ikke som påmonterte tilbehør.
Tilpasse motortopologi til aerodynamisk belastning
Strømlinjeformede sykler har vektstraff i oppoverbakker der tyngdekraften dominerer, men trenger svært lite effekt for å holde 25 km/t på flatt underlag. Valget mellom en midtmotor i bunnbraketten, en navmotor med intern girkasse og en navmotor med direkte drift avgjør hvor effektivt kobberviklingene omdanner ampèretimer til framdrift i oppoverbakke, uten å overopphetes på 10 % stigning.
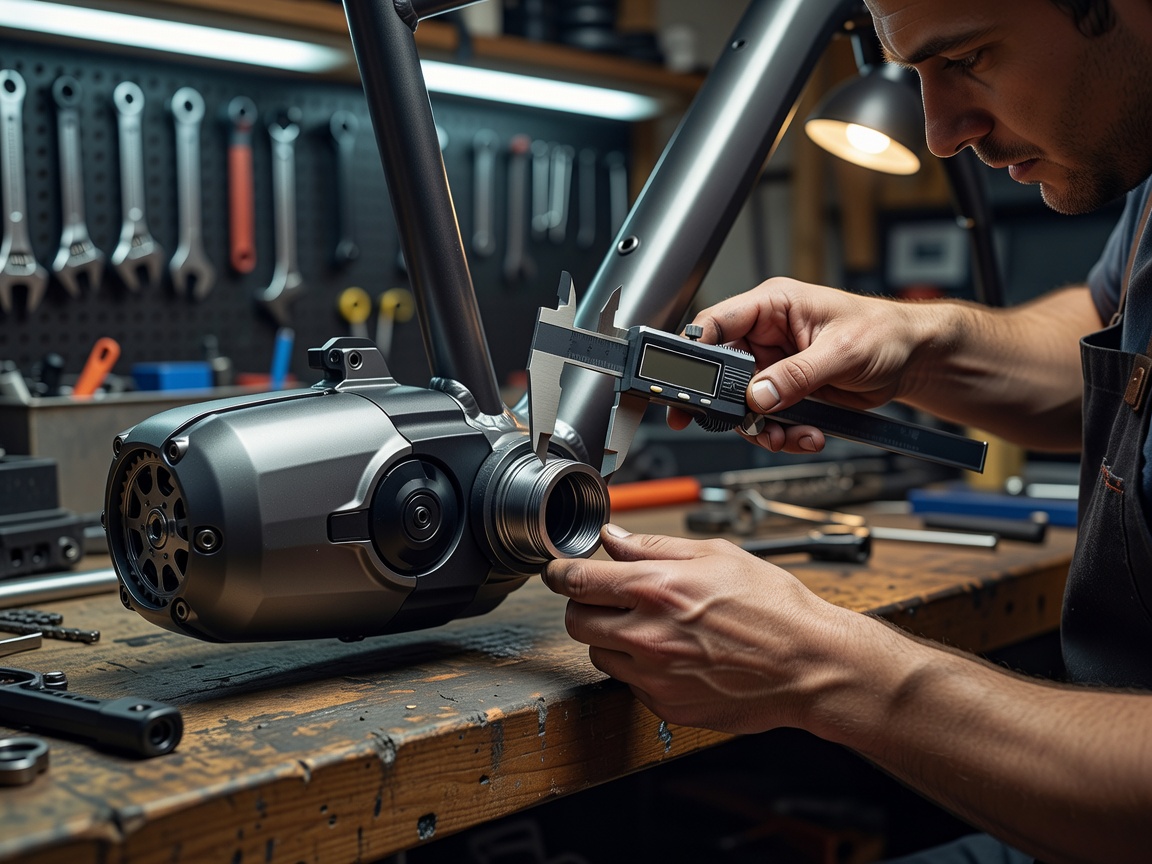
Midtmotorenheter (som momentmålende Tongsheng TSDZ2 eller Bafang BBS-arkitekturer innstilt til lovlige kontinuerlige grenser) virker gjennom bakgirsettet. De holder motorturtallet nær virkningsgradsplatået på 78 %–82 % i bratte stigninger og samler massen lavt i bunnbraketthuset. Navmotorer med direkte drift gir ekstra ufjæret masse på bakhjulet og litt sperrende friksjon når man ruller, men muliggjør jevn regenerativ bremsing i lange nedoverbakker, og sparer bremseklosser på tyngre prototyper med kåpe.
Å begrense kontrollerens fasestrøm og kombinere en 250 W momentmålende midtmotor med en aerodynamisk rammeveske og et bakhjulsdeksel øker den reelle rekkevidden per Wh med over 20 %.
Registrert med en innebygd shunt-wattimemåler (som en Cycle Analyst V3): forbruket synker fra 11.4 Wh/km i oppreist stilling til 8.6 Wh/km på blandet landeveisasfalt.
Vurdering av konverteringstopologier og regelverksrammer
Før du bestiller komponenter, avklar om prototypen skal brukes på offentlige veier og sykkelveier. Etter britiske EAPC-regler og den europeiske standarden BS EN 15194 må pedalassisterte sykler kreve tråkking for å aktivere assistansen, kutte motoreffekten jevnt ved 25 km/t (15.5 mph), og ha en motor med en nominell kontinuerlig effekt på høyst 250 W. Overskrides disse grensene, klassifiseres maskinen som et motorkjøretøy som krever typegodkjenning, registrering, forsikring og motorsykkelverneutstyr.
| Drivtype | Massefordeling | Slitasje på drivverk | Belastning på hjulfeste og ramme | Regenerativ bremsing |
|---|---|---|---|---|
| Momentmålende midtmotor | Sentralt og lavt ved krankssettet | Høyere belastning på kjede og tannhjul; krever disiplin ved giring | Rotasjonsreaksjon mot nedrør | Nei (frihjul ved krankene) |
| Navmotor bak med girkasse | Bakhjul (~2.8–3.4 kg) | Uavhengig av kjede; virker selv om kjeden brister | Moderat akselreaksjon; krever momentarm på aluminiumsrammer | Sjelden (interne clutch-frihjul) |
| Navmotor bak med direkte drift | Tung ufjæret bakdel (~5.5 kg) | Ingen ekstra kjedeslitasje | Reversert regen og drivmoment; doble momentarmer er obligatoriske | Ja; gjenvinner 5 %–10 % i kupert terreng og sparer felger |
Akselmomentreaksjoner, rivnuts og stell av celler
Vanlige sykkelhjulfester er laget for å holde en rund 10 mm aksel under trykk, ikke for å motstå 40 Nm vridningsreaksjon over to 10 mm flater. Montering av en navmotor i aluminium- eller karbongafler er en klassisk feilmodus: flatene vrir opp hjulfestekjevene i løpet av hundrevis av kilometer. Forankre alltid laserskårne 4 mm momentarmer i rustfritt stål 304 til et rammeøye eller en klevis med slangeklemme på stål- eller bakre aluminiumsstag. Monter aldri navmotorer i karbon- eller fjæringsgafler foran.
Like kritisk er batterimonteringen. To standard M5 rivnuts for flaskeholder, presset inn i et 0,9 mm nedrør, var konstruert for en 750 g drikkeflaske, ikke for et 3,6 kg litium-ion-batteri som vibrerer over dyreriste. Fordel belastningen fra batteriholderen via fullomkransende polstrede rammereimer eller en CNC-fremstilt trippelbobinskinne som spenner over minst tre festepunkter.
Protokoll for inspeksjon av elektrisk system og bremser
- Sertifiserte celler og BMS: Bruk batteripakker satt sammen av sporbare førsteklasses celler (Samsung, Panasonic, Molicel, LG), styrt av et temperaturovervåket batteristyringssystem (BMS) sertifisert etter UL 2271 eller EN 50604-1.
- Sikring og kontakter: Monter en riktig dimensjonert DC-bladsikring eller MIDI-sikring nær den positive utladningspolen, og bruk gnistfrie XT90-S- eller Anderson Powerpole-kontakter med krympeslange som avlastning.
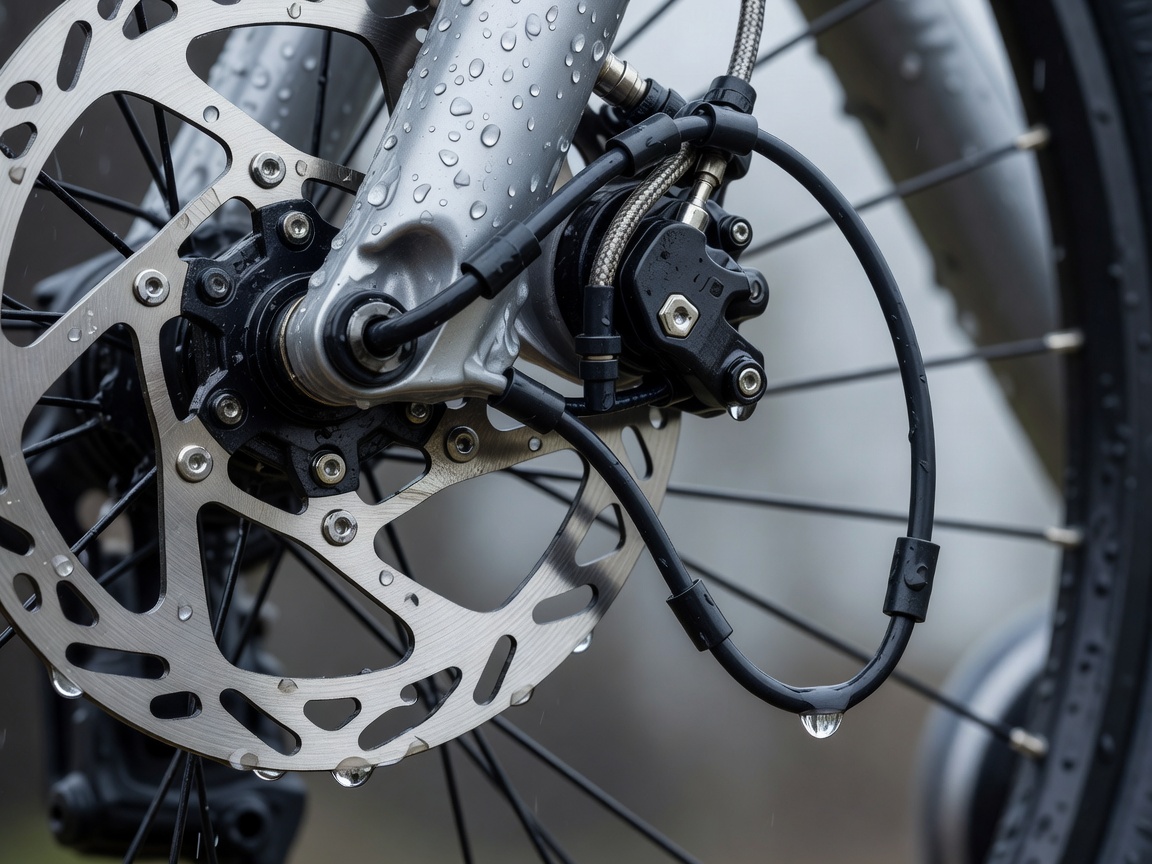
- Økt bremsekapasitet: Gå opp til 180 mm eller 203 mm hydrauliske skiveplater med sintrede eller semimetalliske bremseklosser når total systemmasse øker med mer enn 6 kg.
- Dryppsløyfer og gjennomføringer: Legg kabler i nedadgående dryppsløyfer under kontrollerinnganger, slik at regnvann renner av i stedet for å trekke langs kabelkappen inn i kontaktene.